Nach wie vor ist der Verkehrssektor für etwa ein Drittel der Treibhausgas-Emissionen verantwortlich. Die Verlagerung der individuellen Mobilität, insbesondere jener mit Verbrennungsmotor, auf elektrisch betriebene öffentliche Verkehrsmittel bietet eine Möglichkeit, um die Emissionen zu reduzieren.
Ein stets verfügbarer On-Demand-Mobilitätsdienst
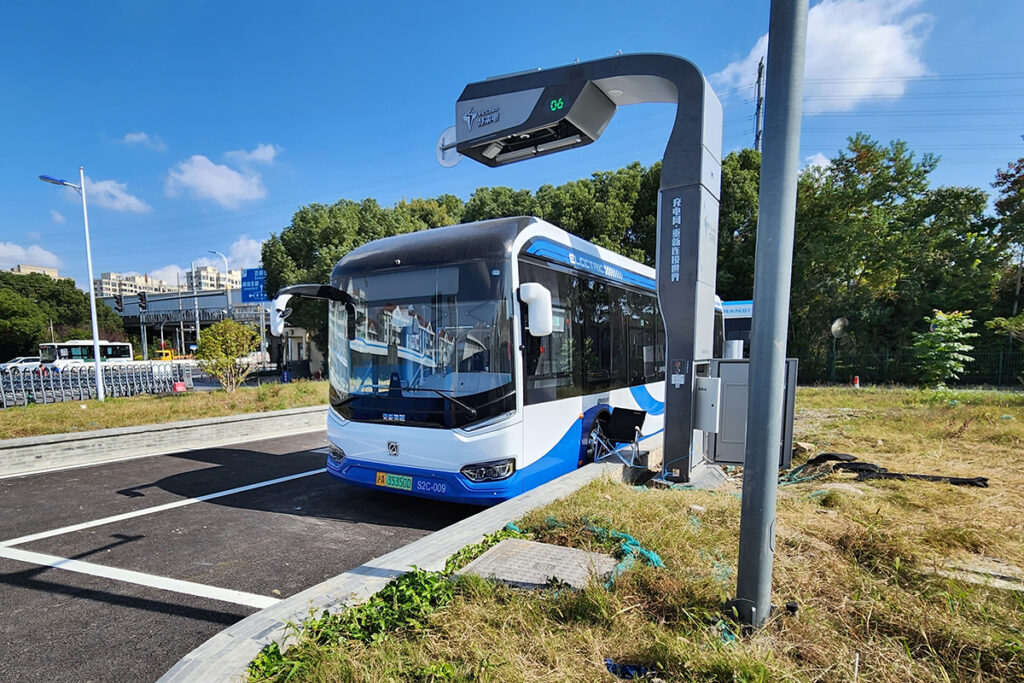
Forschende der TU Graz haben zu diesem Zweck mit chinesischen Partnern einen rund um die Uhr verfügbaren On-Demand-Mobilitätsdienst entwickelt, der die Lücke zwischen dem Komfort des Privat-Pkw und der Effizienz des öffentlichen Verkehrs schließen kann. Im Zentrum steht ein batterie-elektrischer, autonom fahrender Shuttle-Bus für bis zu 15 Personen. Statt auf festen Linien nach Fahrplan zu verkehren, kann er bedarfsorientiert angefordert werden und variabel innerhalb eines größeren Routennetzes unterwegs sein. Auf einer Teststrecke im realen Straßenverkehr in China ist ein Testfahrzeug bereits im Einsatz, Demonstrator-Fahrzeuge in Österreich sind in Planung. „Mit unserem Projekt wollen wir dazu beitragen, dass es den Menschen leichter fällt, auf ihre Individualfahrten zu verzichten, weil sie mit dem On-Demand-Shuttle ebenso flexibel und zusätzlich nachhaltig ans Ziel kommen können“, sagt Projektleiterin Cornelia Lex, Leiterin des Instituts für Fahrzeugtechnik der TU Graz.
Kollaborative Wahrnehmung
Zentral für die sichere autonome Steuerung der Fahrzeuge ist die so genannte kollaborative Wahrnehmung. Das Shuttle verfügt über Lidar-, Radar- sowie Kamerasysteme und kommuniziert zusätzlich per 5G mit einer intelligenten Infrastruktur, beispielsweise Kameras, die an anspruchsvollen oder unübersichtlichen Straßenabschnitten platziert sind. Diese zusätzliche Vernetzung ermöglicht es dem Fahrzeug, die Umgebung inklusive Passanten und Radfahrern in Echtzeit wahrzunehmen, auch wenn sie für die Bord-Sensorik des Shuttles nicht erkennbar sind. Für den Fall eines Netzwerkausfalls verfügt das Fahrzeug über eine unabhängige Sicherheitsfunktion, die es kontrolliert zum Stillstand bringt.
Millionen von Simulations-Kilometern
Das Sicherheitskonzept der Fahrzeuge haben die Forschenden vorab mit High-Fidelity-Simulationen intensiv getestet. Dafür wurden reale Straßenzüge mitsamt Gebäuden und Infrastruktur präzise nachgebildet, um die Algorithmen für Extrem- und Alltagssituationen virtuell zu validieren. Da für die Validierung autonomer Fahrzeuge unzählige Szenarien getestet und Millionen von Fahrkilometern simuliert werden müssen, ist die virtuelle Erprobung der einzig praktikable Weg, um die erforderlichen Sicherheitsnachweise zu erbringen. Die Simulationen erlauben es, komplexe Algorithmen für die sichere Fahrwegplanung, Objekterkennung und das Verhalten anderer Verkehrsteilnehmer unter kontrollierten Bedingungen zu prüfen, bevor sie im realen Verkehr zum Einsatz kommen.
Dynamische Optimierung für Routen und Ladevorgänge
Für den zeitlich möglichst flexiblen Einsatz der Fahrzeuge haben die universitären Forschungspartner in China eine dynamische Optimierung für Routen und Ladevorgänge entwickelt, um die Wartezeiten für Passagiere zu minimieren und die Auslastung zu maximieren. „Wenn mehrere Personen mit einem elektrisch betriebenen Shuttle an ihr Ziel kommen, anstatt dass jeder alleine im Auto sitzt, ist in puncto Luftgüte und Platz auf der Straße viel gewonnen“, sagt Cornelia Lex abschließend.
Neben der TU Graz waren die Tongji University, die Wenzhou University und Seisys aus China am Projekt beteiligt. Gefördert hat das Projekt die Österreichische Forschungs-Förderungsgesellschaft FFG.
Text: TU Graz/red, Bild: Seisys